하이엔드 드론 컴퓨팅 아키텍처 선택 가이드: 퓨어 FPGA vs MPSoC의 기술 논리와 제품 옵션
고급 드론의 온보드 컴퓨팅 아키텍처 설계에서 “순수 FPGA인가, MPSoC인가”는 피할 수 없는 핵심 질문이다. 순수 FPGA는 하드웨어 병렬성과 결정적 레이턴시에 강하고, MPSoC는 CPU, 실시간 코어, 프로그래머블 로직을 단일 칩에 모아 소프트웨어 유연성과 하드웨어 가속을 균형시킨다. 둘은 단순한 대체재가 아니라 근본적으로 다른 작업 부하 특성에 대응한다. FPGA 분야에 깊이 진출한 기술팀으로서 Duyuan Electronics는 ZU19EG와 VU13P 제품 라인의 엔지니어링 실천을 바탕으로, 드론 작업 부하의 본질에서 이 선택 문제의 기술 논리를 정리하고 다양한 시나리오를 커버하는 참안 솔루션을 제공한다.
I. 드론 작업 부하의 이질성 이해
드론은 전형적인 다작업 실시간 시스템이며, 그 온보드 컴퓨팅 요구는 크게 네 가지 범주로 나뉜다.
실시간 비행 제어는 가장 기본 계층이다. IMU가 1kHz 이상으로 데이터를 출력; 비행 컨트롤러는 자세 추정, EKF 융합, 자세 루프·각속도 루프 제어를 완료하고 PWM 또는 DShot로 ESC를 갱신한다. 전 체인 주기는 보통 1ms 이내이며 최악 레이턴시 지터는 엄격히 제한되어야 한다.
AI 자율 컴퓨팅은 표적 인식, 시각적 장애물 회피, SLAM, 경로 계획을 다룬다. 이 작업은 연산 집약적이지만 보통 수십 밀리초 레이턴시는 감내할 수 있다.
임무 페이로드 처리는 영상, 측량, 검사 등 업무 데이터를 대상으로 하며 극단적 실시간성보다 처리량을 추구한다.
결정적 신호 처리는 레이더 펄스 압축, 광대역 레이더 신호 처리, 고속 센서 인터페이스와 시간 동기화를 커버한다. 이들의 공통 특징은 마이크로초 내에 극도로 작은 타이밍 지터로 완료하는 것이다.
이 네 가지 부하 유형은 칩 아키텍처에 대해 크게 다른 요구를 한다—그것이 선택 문제의 뿌리다.
II. 순수 FPGA 솔루션: 결정성의 경계와 가치
2.1 언제 순수 FPGA를 선택하나
순수 FPGA의 핵심 가치는 결정성이다. 논리 회로는 하드웨어 병렬성으로 구동; 신호 경로는 합성·배치배선 후 고정되며 OS 스케줄링, 인터럽트 레이턴시, 캐시 미스가 없다. 따라서 FPGA는 나노초급 제로 지터 응답을 제공한다.
레이더 신호 처리에서 정합 필터링, 펄스 압축, FFT 같은 알고리즘은 각 펄스 주기 내에 완료되어야 한다—FPGA의 하드웨어 파이프라인은 결정적 클록 사이클 수 내에 결과를 보장한다. 광대역 신호 감시는 순수 FPGA를 대표하는 고급 시나리오다. 해외 주요 항공 전자 기업은 Altera와 협력해 Altera Agilex 9 Direct RF FPGA 기반의 차세대 광대역 송수신기를 경형 드론 플랫폼에 탑재해, 크기·중량·전력 제약을 만족하면서 12개월 이내에 실제 방사원의 탐지·식별·위치 측정을 달성했다. Agilex 9 Direct RF는 직접 RF 샘플링을 지원해 분리된 RF 프론트엔드와 디지털 처리 체인 간의 인터페이스 병목을 없앤다.
소형 레이더 시뮬레이터 역시 FPGA에 의존한다. CETC 27연구소가 설계한 P밴드 레이더 표적·방해 시뮬레이터는 FPGA 기저대역 처리 방식을 쓴다: 전체 유닛 중량 6kg 미만, 소비전력 130W 미만이며 노이즈 방해, 기만 방해, 조밀 가표적 신호를 생성할 수 있다. 이런 애플리케이션—고도로 고정된 알고리즘과 극단적 레이턴시 민감성—에서 순수 FPGA는 거의 경직된 선택이다.
2.2 순수 FPGA 솔루션의 엔지니어링 플랫폼
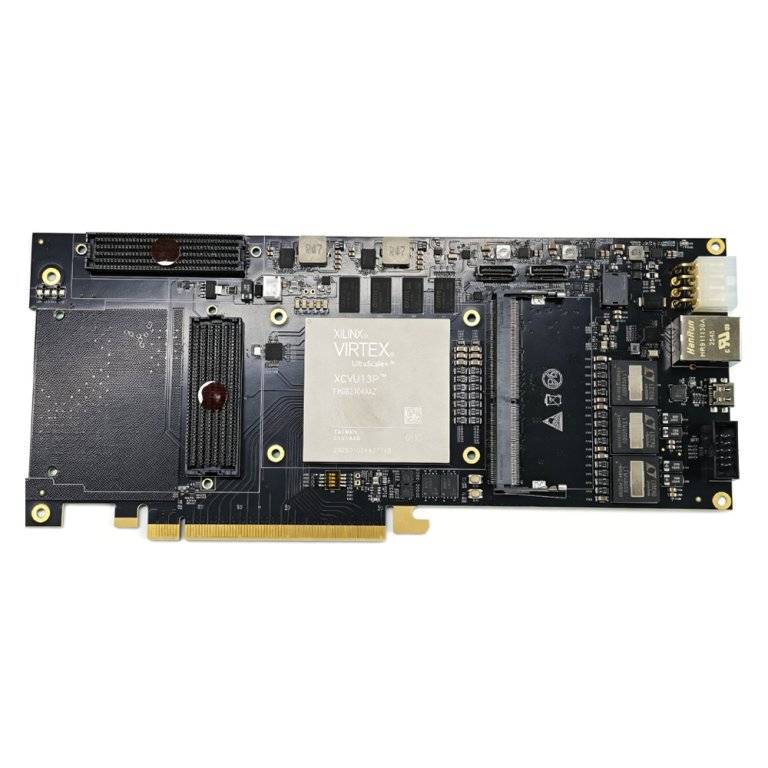
레이더 신호 처리, 광대역 신호 감시 같은 극단적 결정성을 요구하는 시나리오에 대해 Duyuan Electronics는 AMD Virtex UltraScale+ XCVU13P 위에 VU13P PCIe 개발 보드를 구축했다. XCVU13P는 1,728K 로직 셀, 3,456K 레지스터, 12,288 DSP 슬라이스를 제공하며 TSMC 16nm FinFET+ 공정으로 제조된다. 보드는 4GB DDR4 (2400 MT/s, 64bit)를 실어 이론 대역폭 약 19.2 GB/s를 제공한다. PCIe Gen3 x16 골드 핑거는 방향당 약 15.75 GB/s, 양방향 이론 대역폭 약 31.5 GB/s를 전달한다.
FMC+ 인터페이스는 LA 34 페어 + HA 24 페어의 차동 I/O와 16 페어의 GTY 고속 트랜시버를 제공해, JESD204B 등 인터페이스 프로토콜을 지원하는 고속 ADC/DAC 메자닌 카드를 직접 연결—채널 수가 많은 RF 신호 처리 시스템 구축에 적합하다. VU13P의 로직 리소스 규모와 고속 인터페이스 밀도는 레이더 펄스 압축, 광대역 신호 처리, 다채널 고속 데이터 수집의 이상적 플랫폼이다.
III. MPSoC 솔루션: 이종 통합과 소프트웨어/하드웨어 공동 설계
3.1 언제 MPSoC를 선택하나
MPSoC의 핵심 아이디어는 단일 칩으로 여러 작업 유형을 커버하는 것이다. AMD Zynq UltraScale+ MPSoC를 예로 들면, 쿼드코어 ARM Cortex-A53 애플리케이션 프로세서, 듀얼코어 Cortex-R5 실시간 프로세서, FPGA 프로그래머블 로직과 DSP 모듈을 통합하고 고대역폭 AXI 버스로 상호 연결한다.
이 이종 아키텍처의 핵심 장점은 작업 격리다. 안전 중요 실시간 비행 제어는 Cortex-R5에서 FreeRTOS 또는 베어메탈 프로그램으로 구동해 결정적 제어 주기를 보장; AI 추론과 복잡한 알고리즘은 Cortex-A53에서 Linux를 구동해 성숙한 소프트웨어 생태계를 누리고; FPGA 로직은 센서 인터페이스, 데이터 전처리, 하드웨어 가속을 다룬다. 세 가지가 온칩 메모리와 고속 버스를 공유해, 기존 “호스트 + 코프로세서” 아키텍처의 칩간 통신 대역폭 병목과 레이턴시를 피한다.
정량 비교: Zynq UltraScale+ vs. NVIDIA Jetson TX2—PID 제어 루프를 오버레이한 1080p@30fps 실시간 시맨틱 세그멘테이션에서 Zynq 솔루션은 종단간 레이턴시 8ms, Jetson은 22ms를 달성했다. 핵심 차이는 PS-PL 간 32GB/s AXI 버스 대역폭으로, 센서 데이터가 CPU와 FPGA 사이에서 최소 손실로 흐르게 한다.
Zynq UltraScale+ MPSoC는 드론 비행 제어에서 성숙한 배포 사례가 있다. Enclustra의 드론 비행·영상 컨트롤러는 ZU 시리즈 MPSoC를 위치 제어와 비행 궤적 추적에 쓰며, 센서와 구동기는 FPGA 로직으로 동적 재구성 가능하고 이중 잉여 비행 제어 유닛을 갖춘다. DJI Inspire 2 (2016 출시)는 CineCore 2.0 이미징 시스템에 Zynq XC7Z045 SoC를 써 4K/60fps 실시간 영상 처리를 한다—고급 드론에서 Zynq의 초기 랜드마크 응용이다.
3.2 MPSoC 솔루션의 엔지니어링 플랫폼
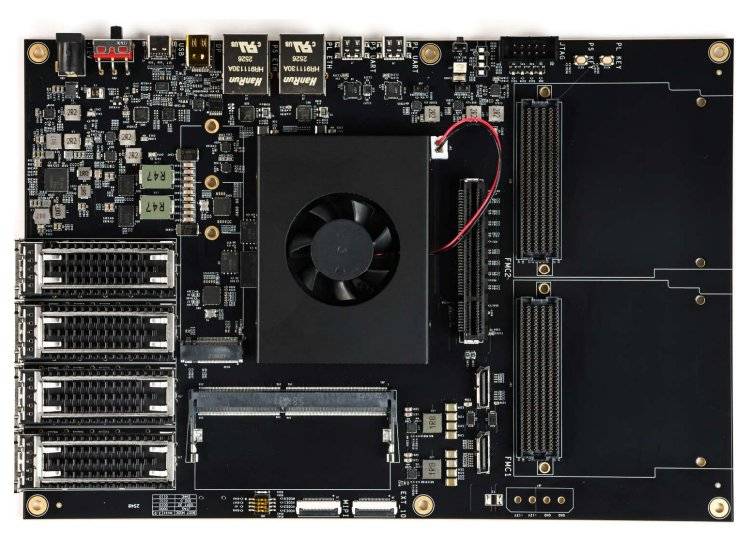
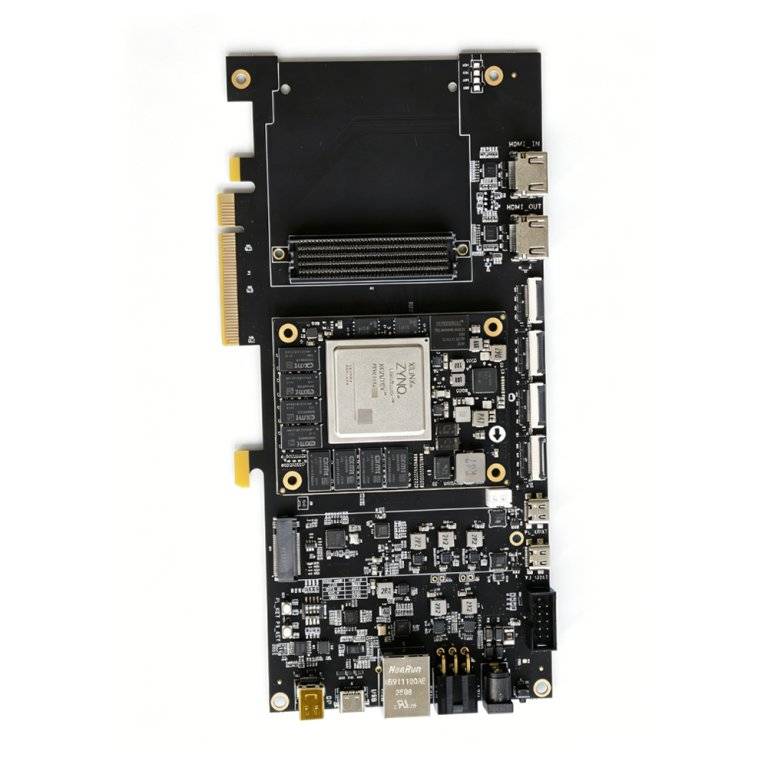
통합 작업 컴퓨팅 요구에 대해 Duyuan Electronics는 Zynq UltraScale+ MPSoC XCZU19EG 위에 ZU19EG 개발 보드를 구축했다. ZU19EG는 Zynq UltraScale+ MPSoC EG 계열에 속하며, 완전한 프로세싱 시스템과 대규모 프로그래머블 로직을 단일 칩에 집적한 것이 정체성이다. PS측은 쿼드코어 ARM Cortex-A53 애플리케이션 프로세서 (최대 1.5GHz), 듀얼코어 Cortex-R5 실시간 프로세서, Mali-400 GPU, DDR4 컨트롤러·PCIe Gen3·USB 3.0·기가비트 이더넷 등 고속 주변 인터페이스를 포함; PL측은 약 1,143K 로직 셀, 1,968 DSP 슬라이스, 70.6Mb RAM, 다수의 GTH/GTY 고속 트랜시버를 제공한다.
이 “소프트웨어/하드웨어 공동 설계, 동적/정적 결합” 이종 아키텍처는 Linux 같은 복잡한 OS를 구동하면서도 PL을 통해 나노초급 결정적 응답과 하드웨어급 파이프라인 가속을 달성한다. PS와 PL은 AXI HP/ACP 인터페이스로 통신해 공유 메모리 아키텍처와 하드웨어 가속기에 대한 레지스터 직접 접근을 가능하게 하며, PCIe 프로토콜 스택을 거치지 않아 일반적 레이턴시는 500ns 이내로 제어된다. ZU19EG의 총 소비전력은 약 30W로 “FPGA 보드 + 산업용 PC” 조합보다 훨씬 낮아, 공간 제약과 냉각 제약이 있는 임베디드 환경에서 현격한 우위를 가진다.
IV. 선택 결정의 네 가지 차원
첫째, 레이턴시 요구의 크기다. 작업이 마이크로초 내에 제로 지터로 완료되어야 하면—레이더 펄스 압축, 광대역 신호 처리, 고속 모터 제어—순수 FPGA가 유일한 선택이다. 시간 윈도가 밀리초 단위면 MPSoC의 실시간 코어 + FPGA 가속으로 충분하다.
둘째, 알고리즘의 가변성이다. 알고리즘이 일단 결정되면 거의 바뀌지 않는 시나리오는 순수 FPGA 하드웨어 고정에 적합하다. 빈번한 알고리즘 반복과 빠른 검증이 필요한 시나리오—AI 객체 검출 모델 갱신—는 MPSoC의 소프트웨어 유연성을 선호한다.
셋째, 시스템 통합 요건이다. 플랫폼의 SWaP 제약이 엄격하면 MPSoC 단일 칩 솔루션이 보드 면적과 전력을 크게 줄인다. 다채널 직접 RF 샘플링 또는 초고속 데이터 수집이 필요하면 순수 FPGA + 독립 RF 프론트엔드가 더 적절할 수 있다.
넷째, 기능 안전과 인증 요건이다. 항공급 드론은 DO-254/DO-178C 인증이 필요할 수 있다. MPSoC의 이종 아키텍처는 자연스럽게 작업 격리를 지원—안전 중요 기능을 전용 실시간 코어에 두면 인증 대응이 쉬워진다. 순수 FPGA 기능 안전 설계는 더 엄격한 하드웨어 검증 절차를 요구한다.
V. 추천 모델
MPSoC 방향
AMD Zynq UltraScale+ MPSoC (ZU 시리즈)는 드론 분야에서 가장 성숙한 MPSoC 선택이다. ZU5EV와 ZU7EV는 쿼드코어 A53, 듀얼코어 R5, Mali-400 GPU, H.264/H.265 비디오 코덱과 FPGA 로직을 단일 보드에 집적—고급 드론의 통합 작업 컴퓨팅 플랫폼으로 적합하다. ZU19EG는 더 높은 로직 밀도와 DSP 리소스를 제공해 비행 제어, AI 추론, 고속 센서 인터페이스를 동시에 다루는 데 적합하다. ZU3EG는 전력과 크기에 민감한 경량 솔루션에 더 잘 맞으며 실내 항법 드론의 온보드 컴퓨터로 연구에 쓰였다.
AMD Versal AI Edge Gen 2 (2VE3858/2VM3858)는 차세대 진화 방향을 대표한다. Arm Cortex-A78AE 애플리케이션 프로세서, Cortex-R52 실시간 프로세서, Mali-G78AE GPU, FPGA 로직과 AI 추론 가속기 (AIE-ML v2)를 통합해 총연산 200k DMIPs 이상과 2배 AI 추론 성능을 전달한다. 신형 웨이브 디자인사가 이 칩을 기반으로 V3211 SOM 모듈을 출시했으며 드론, 회행 정찰 플랫폼, 휴대용 광대역 신호 처리 애플리케이션에 적합하다—핵심 가치는 단일 칩 지능: 전처리, AI 추론, 후처리가 모두 한 칩에서 끝나 다중 칩 의존을 줄인다.
Microchip PolarFire SoC FPGA는 저전력과 결정성에서 독특한 강점이 있다. 결정적 아키텍처가 임무 중요 실시간 실행을 보장하며 약 3W로 6500 CoreMark 성능을 전달—전력에 민감한 고급 드론에 적합하다. 내장 암호 가속 모듈과 신뢰 하드웨어 설계 원칙은 펌웨어 무결성과 데이터 보안 요건이 엄격한 시나리오에도 맞는다.
순수 FPGA 방향
Altera Agilex 9 Direct RF 시리즈는 광대역 신호와 레이더 애플리케이션의 플래그십 선택이다. AGRW039 같은 디바이스는 최대 64Gsps 직접 RF 샘플링 레이트를 지원하며 고속 ADC/DAC와 FPGA 로직을 집적해 분리된 RF 프론트엔드를 없앤다. 해외 주요 방산 전자 기업의 차세대 프로그램이 경형 드론에서의 운용 능력을 검증했다.
AMD Virtex UltraScale+ VU13P/VU9P는 극도로 높은 로직 밀도와 고속 인터페이스를 제공한다. VU13P는 수백만 로직 셀, 다수의 DSP 슬라이스, 고속 GTY 트랜시버를 가지며 레이더 펄스 압축, 광대역 신호 처리, 다채널 고속 데이터 수집에 적합하다. FMC+ 인터페이스는 JESD204B 등 프로토콜을 지원하는 고속 ADC/DAC 메자닌 카드를 연결한다.
AMD Kintex UltraScale+ XQRKU060는 내방사선 방향을 대표하며 궤도내 무한 재구성을 지원—고방사선 환경의 드론이나 근우주 플랫폼에 적합하다.
VI. Duyuan Electronics 플랫폼 기반 대표 구성 솔루션
솔루션 1: 통합 작업 컴퓨팅 플랫폼 (MPSoC 중심)
ZU19EG 개발 보드를 핵심으로: PS측은 Linux + PX4/ROS 2를 구동, Cortex-R5 코어는 안전 중요 자세 제어를 실행, PL측은 센서 전처리와 AI 추론 가속을 구현한다. 비행 제어, 시각 항법, 표적 인식을 동시에 다루는 중대형 드론에 적합하다. Duyuan Electronics는 이 플랫폼에 대해 하드웨어 설계, 로직 개발, IP 코어 맞춤화, 임베디드 소프트웨어 개발에 이르는 원스톱 풀스택 FPGA 솔루션을 제공해, 팀이 선택 검증부터 프로토타입 배포까지 전 과정을 빠르게 완료하도록 돕는다.
솔루션 2: 전용 신호 처리 플랫폼 (순수 FPGA)
VU13P 개발 보드를 핵심으로 FMC+ 인터페이스를 통해 고속 ADC/DAC 메자닌 카드를 연결해 레이더 또는 광대역 신호 처리 시스템을 구축한다. VU13P의 1,728K 로직 셀과 12,288 DSP 슬라이스는 다채널 펄스 압축, FFT, 정합 필터링의 하드웨어 파이프라인을 구현하기에 충분하다. 극단적 결정적 레이턴시가 요구되는 특수 목적 드론 임무에 적합하다.
솔루션 3: 이종 공동 설계 아키텍처 (MPSoC + 독립 FPGA)
ZU19EG를 주 제어 컴퓨팅 플랫폼으로 쓰고 VU13P를 PCIe Gen3 x16 또는 고속 GTY 링크로 연결해 전용 코프로세서로 둔다. ZU19EG가 비행 제어, 임무 관리, 시스템 스케줄링을 다루고 VU13P가 레이더 또는 광대역 신호 프론트엔드에서 실시간 신호 처리를 다룬다. 이 분업은 소프트웨어 생태계와 하드웨어 결정성을 결합—오늘날 최고급 드론 컴퓨팅 아키텍처의 흔한 형태다.
결론
“순수 FPGA vs MPSoC”의 답은 어느 칩이 본질적으로 더 나은가에 있지 않고, 작업 부하의 결정성 요구와 알고리즘 가변성 사이의 긴장에 있다. 순수 FPGA는 마이크로초급 결정성과 전용 신호 처리에서 대체 불가; MPSoC는 시스템 통합, 소프트웨어 유연성, 다작업 격리에서 우위를 쥔다. 고급 드론 아키텍처 설계는 본질적으로 각류 컴퓨팅 작업을 그에 가장 맞는 하드웨어에 내려놓는 일이다: 실시간 비행 제어는 Cortex-R5 코어에서, AI 추론은 Cortex-A53 + FPGA 가속에서, 레이더 신호 처리는 순수 FPGA 하드웨어 파이프라인에서 완료된다.
ZU19EG와 VU13P 제품 라인이 MPSoC부터 순수 FPGA까지 전체 기술 스펙트럼을 커버하므로, Duyuan Electronics는 원스톱 풀스택 FPGA 솔루션과 함께 고급 드론 컴퓨팅 아키텍처의 선택 검증과 엔지니어링 구현에 칩부터 시스템까지 종단간 지원을 제공한다.